问题与方案
- 任务边界
- 限定固定工位、少量标准零件和可控制照明,先完成单工件识别与分拣闭环。
- 系统组成
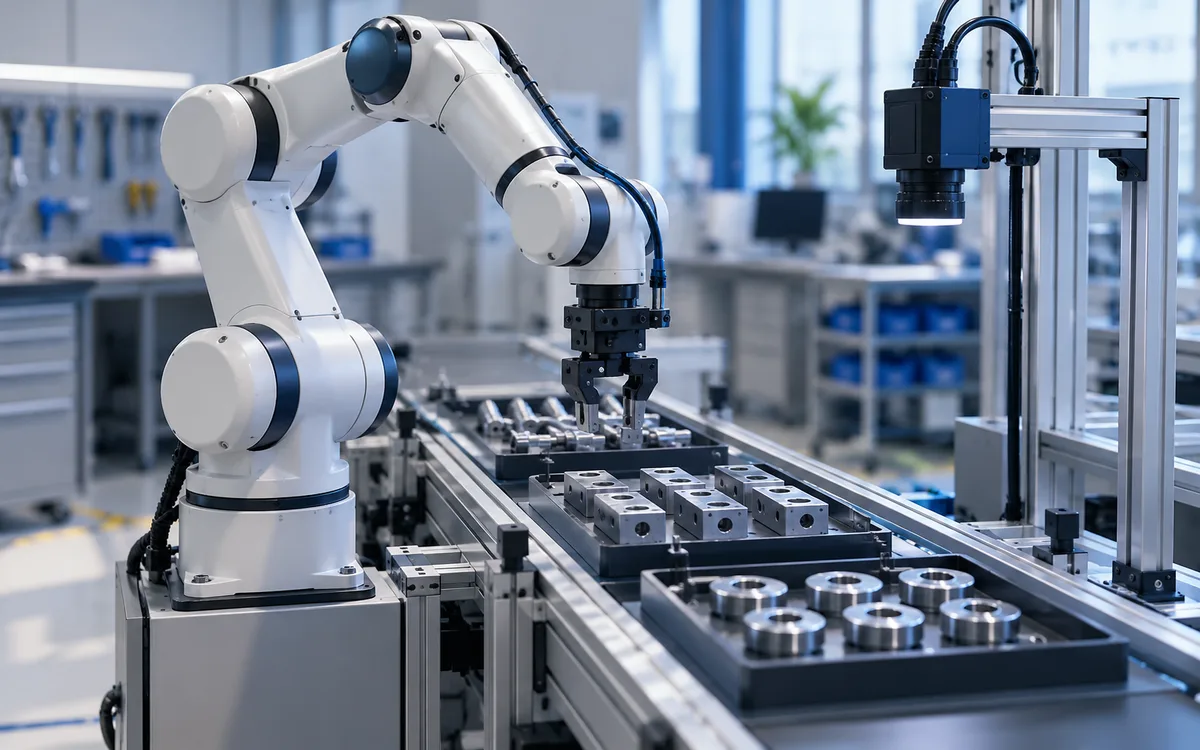
- 包含相机、机械臂、末端夹具、分拣工位及上位控制程序;设备参数需以实际选型为准。
- 关键方法
- 建立图像预处理、目标定位、视觉与机械坐标映射、抓取路径及状态控制方案。
- 验证要求
- 分别检查识别、定位、抓取和异常恢复,记录误差与失败原因;未实测前不填成功率。
论文结构参考
第一章 绪论与需求
说明分拣任务与研究范围。
- 应用背景与相关研究
- 系统任务与约束
第二章 机械与控制方案
协调结构、器件与控制接口。
- 机械结构与末端设计
- 硬件选型与系统架构
第三章 视觉识别与定位
定义识别与坐标变换过程。
- 图像处理与特征提取
- 标定与坐标映射
第四章 分拣控制与验证
组织控制流程和实验设计。
- 运动流程与异常处理
- 测试方案与误差分析
第五章 总结与改进
评估边界及后续优化。
- 任务覆盖与局限
- 改进方向
本案例成果形态
用于理解材料的组成方式,不是默认交付清单;实际成果按确认的方案与需求选择。
结构与系统设计
机械模型、关键尺寸、器件清单与控制框图。
程序与验证材料
视觉流程、运动逻辑及逐模块测试记录。
论文与演示材料
描述方案设计、误差分析和安全边界。